LiDAR Visualizer
活跃模拟激光雷达扫描,潜行生成持久点云。
极简
JAVA版
截图
4 张
1 / 4
光影介绍
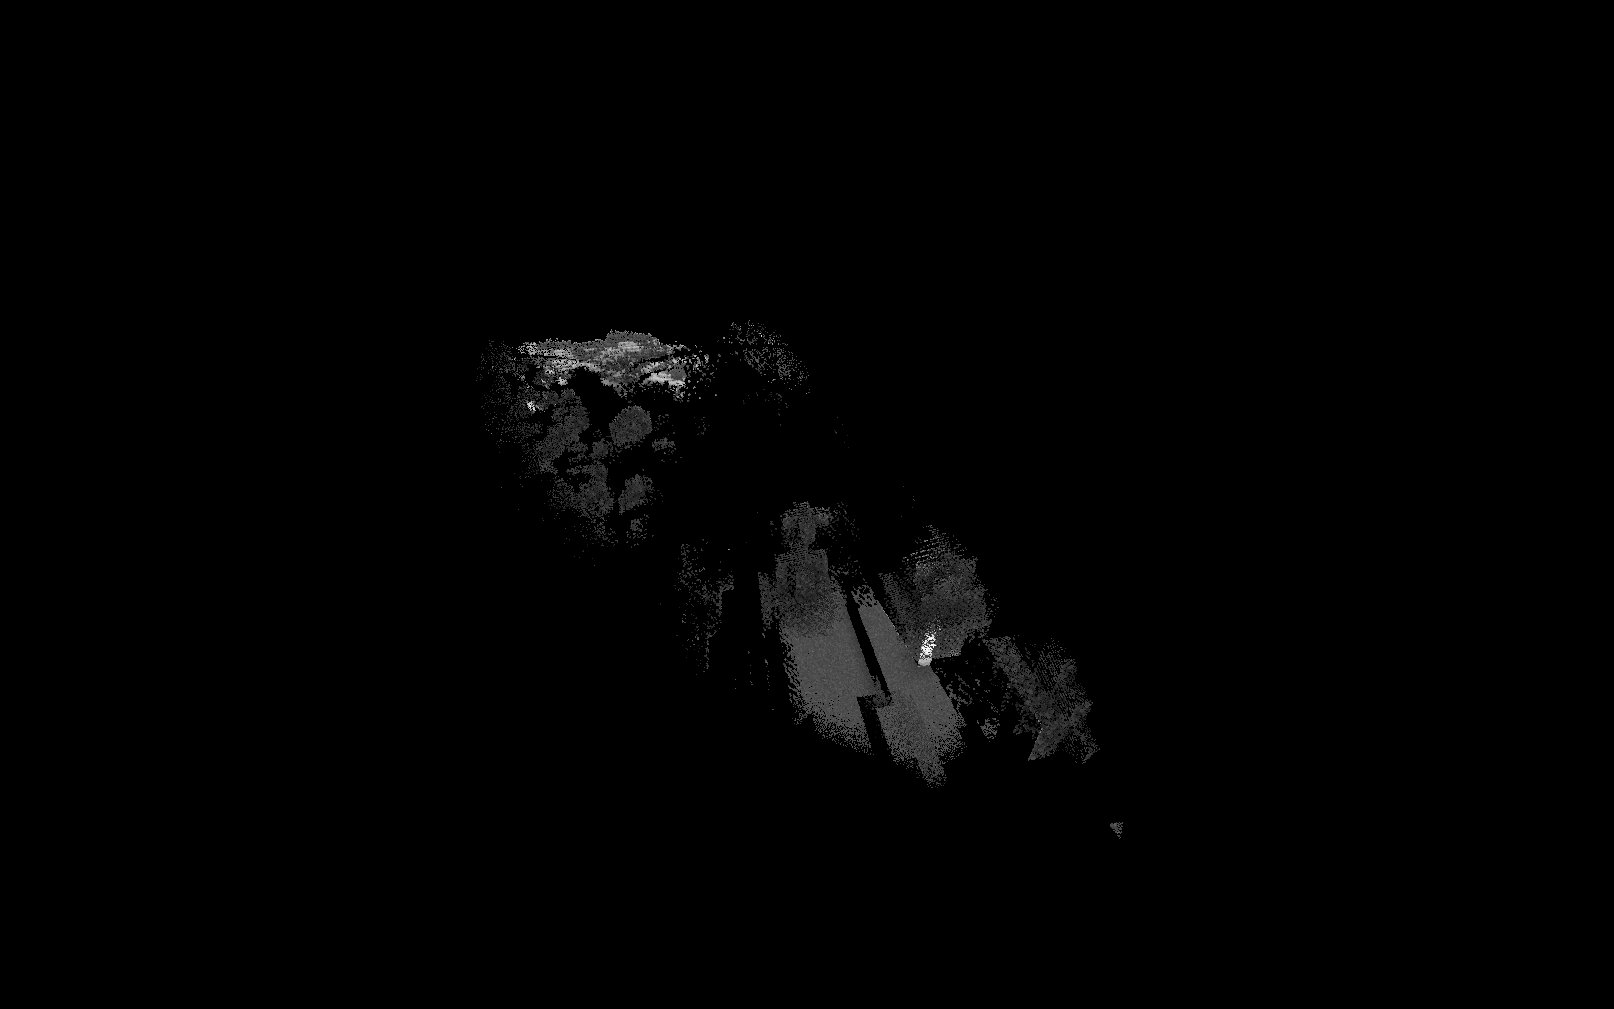
该光影包模拟了 LiDAR 扫描可视化软件的效果。潜行时,它会从准星位置向四周发射数百条射线,并在射线落点生成点云。
这些点云是持久化的,可以用于对区域进行“测绘”。重新加载光影会清除所有点云,同时系统设有 2048000 个点的上限,达到上限后会替换最早生成的点。
浏览趋势
看法
0
0 / 500
加载中…
请 登录 后发表看法
加载中…
还没有看法,来发表第一条吧!
表态
操作
会话
举报
请说明举报理由,我们将尽快审核。